
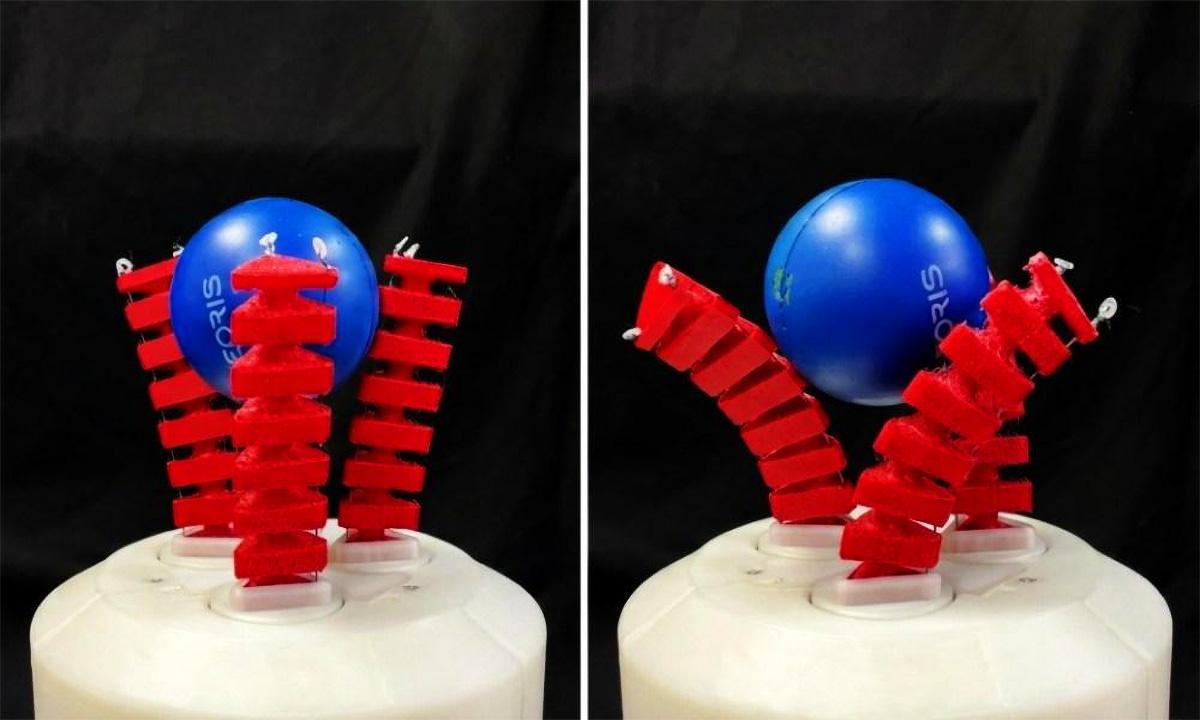
Тим истраживача са Јавног универзитета у Навари (UPNA) и Универзитета Карлос III у Мадриду (UC3M) представио је меки роботски хватаљ који иде даље од пуког хватања предмета. Систем може да котрља предмете и мења њихову оријентацију између прстију без потребе да их отпусти или постави на површину да би их поново ухватио. Ова спретност, позната као манипулација у руци, још увек је неуобичајена код ове врсте механизма.
Развој има за циљ да превазиђе класично ограничење. Флексибилност меких канџи им омогућава да се прилагоде веома различитим облицима, величинама и крутостима, али постизање финих покрета након хватања је често тешко. Истраживачи су објавили своје резултате у научном часопису Bioinspiration & Biomimetics , где описују архитектуру дизајнирану да побољша овај капацитет манипулације.
Дизајн са три прста и координисани покрети
Хватач се састоји од три мекана прста, сваки са три степена слободе . Поред савијања, могу се ротирати око сопствене осе. Координацијом ових покрета, уређај омогућава објекту да се континуирано ротира док остаје ухваћен. Идеја је да се раздвоје две радње које су повезане у многим флексибилним системима: затварање прстију око дела, а затим промена његовог положаја.
Истраживачи упоређују резултат са свакодневним гестовима. Слично је окретању тегле у руци да бисте прочитали етикету без спуштања, или покрету одвртања сијалице. За особу је то готово аутоматски; за меког робота је потребно контролисање сила хватања, релативних померања и деформација материјала који се не понашају као конвенционални крути зглоб.
Тим не покушава да реплицира људску руку, већ да машини пружи део ручне спретности која се користи свакодневно. У пракси, ово омогућава да се објекат пре употребе преоријентише, постави у други положај или припреми за наредни задатак без покретања новог циклуса хватања.
Пријаве, тестирање и финансирање
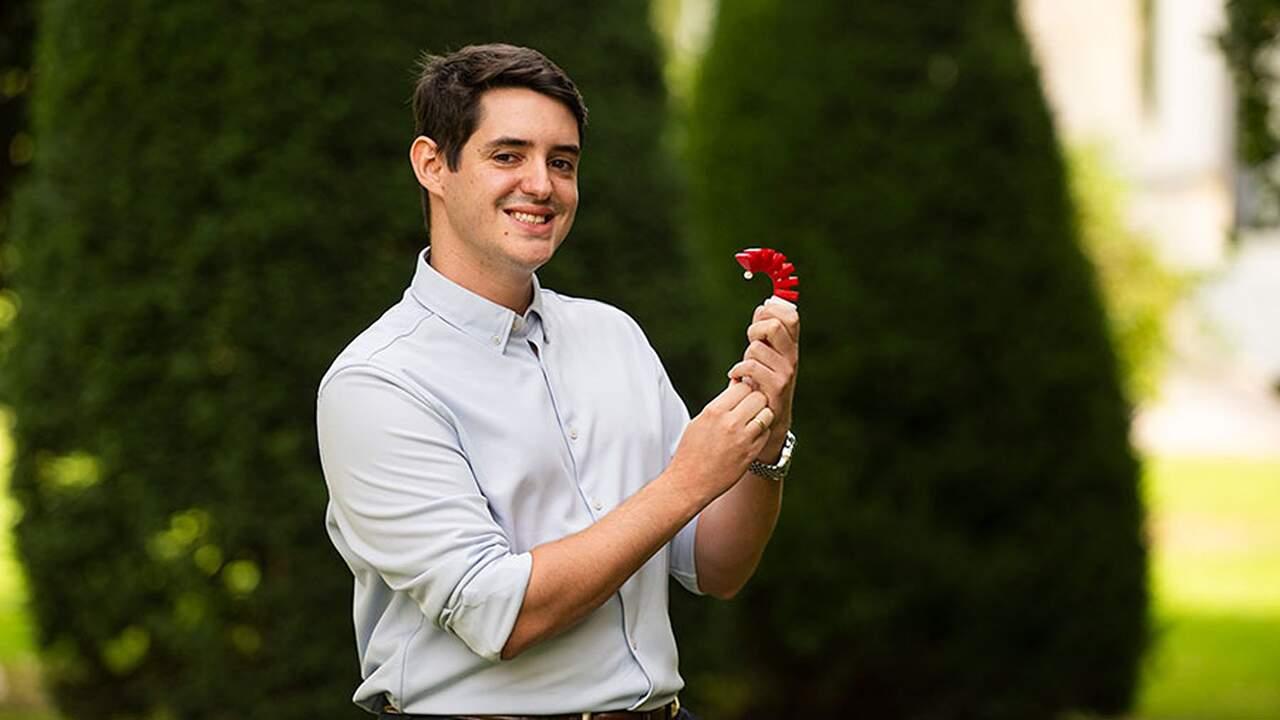
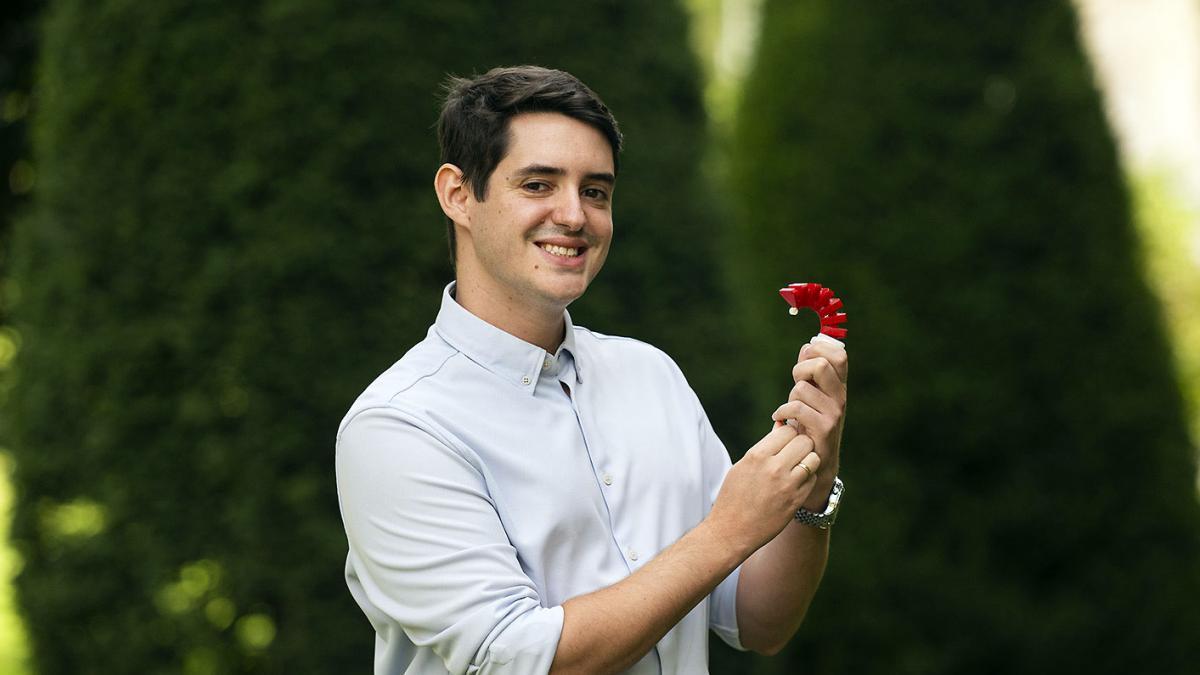
Дизајн је такође модуларан. Сваки од три прста може се саставити и расклопити засебно , тако да се оштећени елемент може заменити без замене целе канџе. Ова карактеристика олакшава експериментисање са различитим конфигурацијама и може поједноставити одржавање у будућим развојима.
Током тестова, истраживачи су користили широк спектар предмета: флашицу за воду, канту, пакет марамица, фиџет спинер, 3Д штампану фигуру, гумену патку, неколико плишаних животиња, шрафцигер и вештачку ружу . Иста стратегија је коришћена за држање предмета различитих величина, облика и крутости, као и за њихово ротирање без претходног отпуштања хвата.
Потенцијалне примене обухватају задатке где робот треба да подеси свој хват на објекту без потребе да га отпусти и поново ухвати. Примери укључују оријентацију дела пре склапања , руковање осетљивим или неправилно обликованим производима, сортирање поруџбина, припрему лабораторијских материјала или рад са предметима који мењају облик. Поменути сектори укључују прехрамбену индустрију, логистику, лабораторије, производњу и асистивну роботику.
Још једно поље где се овај приступ уклапа је колаборативна роботика . У просторима које деле људи и машине, меки системи се могу физички прилагодити мање структурираним окружењима него традиционална индустријска ћелија. Могућност преоријентације објекта унутар самог хватаљке проширује операције које се могу обавити једним хватањем.
Пројекат је финансиран пројектима ADAPTA и SIROCO , које промовише Министарство науке, иновација и универзитета, заједно са средствима ERDF-а Европске уније. Аутори студије су Карлос Релањо Гиберт са Јавног универзитета у Навари (UPNA) и Алберто Родригез-Санз, Лисбет Мена и Консепсион А. Монхе из Лабораторије за роботику на Универзитету Карлос III у Мадриду (UC3M).
За разлику од крутих индустријских робота, којима је обично потребно да унапред знају тачну геометрију онога што ће покупити, меки роботи нуде већу прилагодљивост додиру. Ово не елиминише потребу за видом, контролом и планирањем, али смањује зависност од одређеног облика и отвара врата за руковање крхким или непредвидивим предметима са већом маргином безбедности.
Овај напредак је још увек у експерименталној фази истраживања. Тестови показују да архитектура функционише са проучаваним скупом објеката, иако ће њена имплементација на стварним производним линијама зависити од фактора као што су брзина циклуса, поновљивост, одржавање и интеграција са другим системима. Ако се ови услови могу испунити без жртвовања механичке једноставности, манипулација унутар хватаљке могла би елиминисати помоћне операције у задацима који тренутно захтевају отпуштање, премештање и поновно хватање.